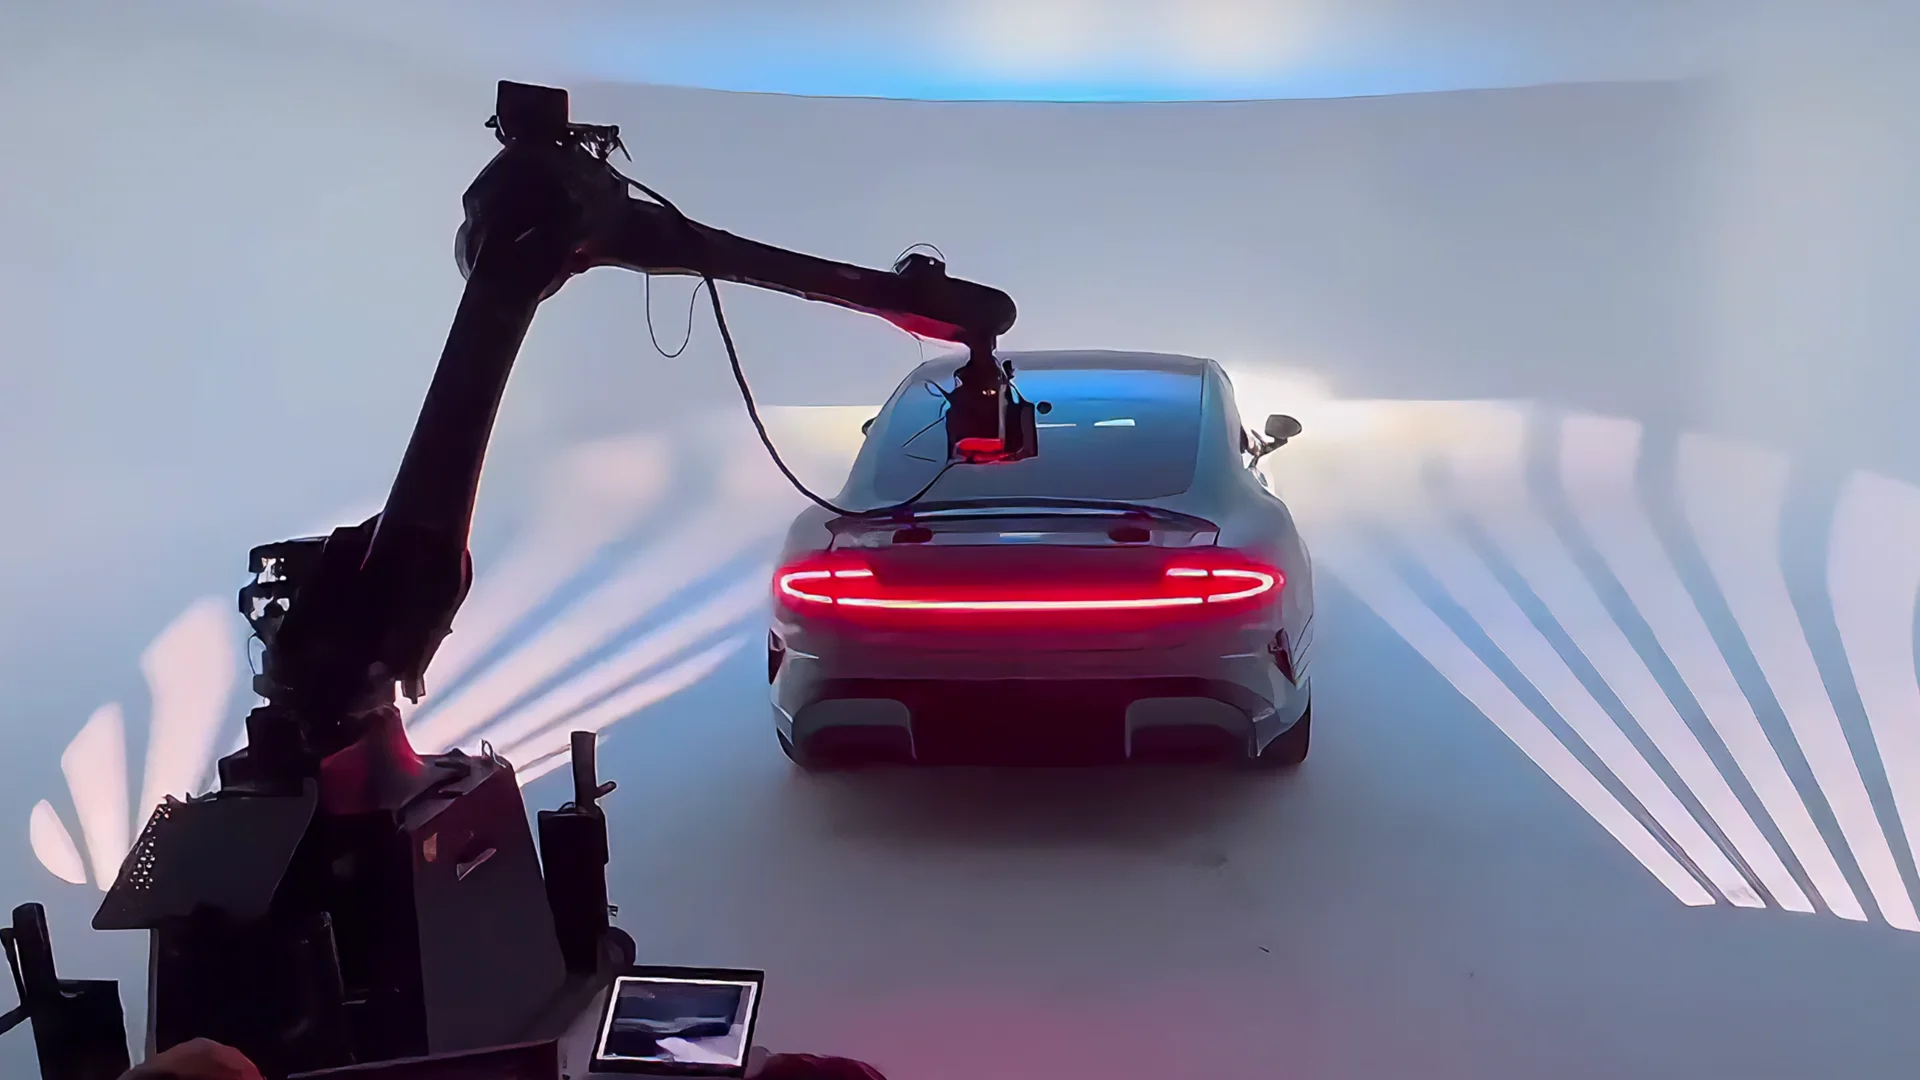
拨动摇杆,调整构图
像你熟悉的那样操控。
用游戏手柄移动机械臂,让相机对准目标,找到理想的起幅。
 登录
从找到构图,到编排运动,都在同一个图形化工作台。
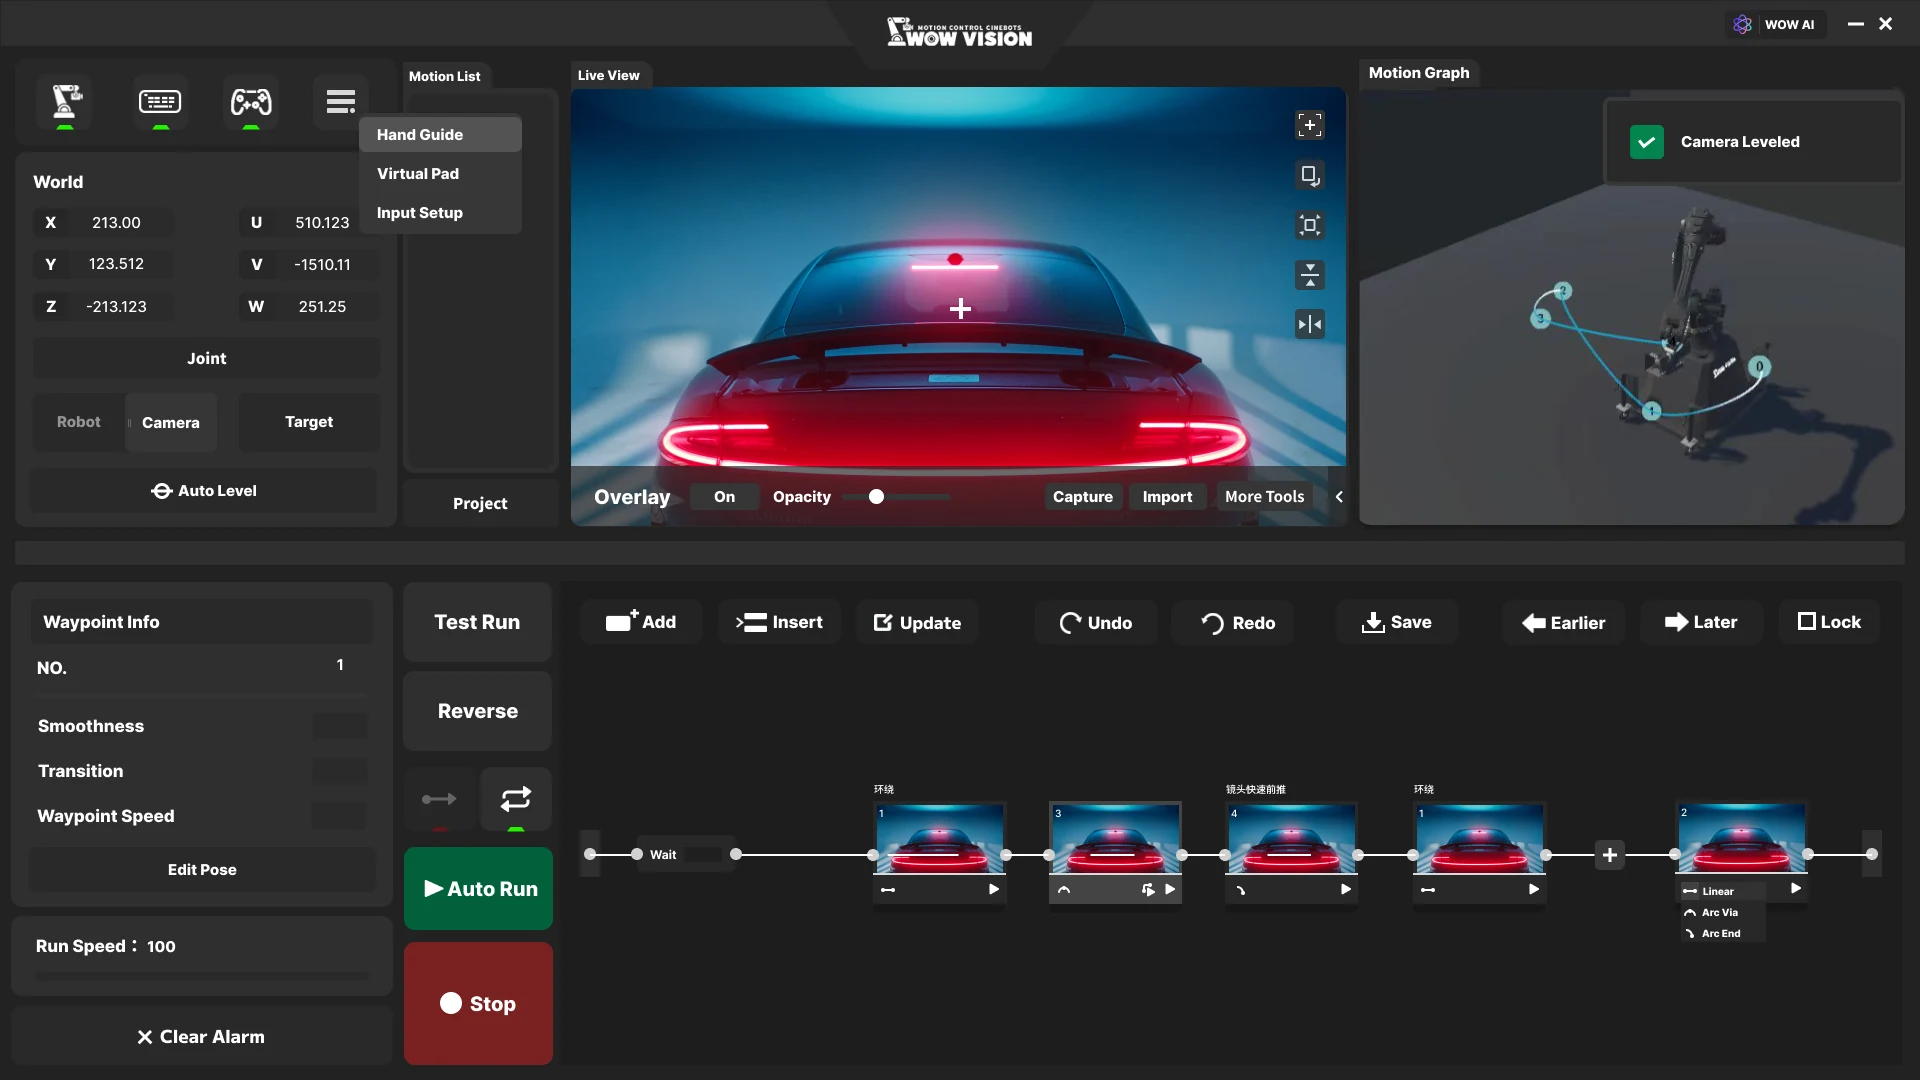
用手柄找到构图,用节点安排镜头,再用虚拟轨迹理解运动。无需在复杂的操作界面里反复寻找,让注意力留给拍摄本身。
三步,编排一段镜头。
用游戏手柄移动机械臂,让相机对准目标,找到理想的起幅。
从起幅、途经画面到落幅,逐一记录点位。每次打点,都会成为一个可编排的节点。
确认轨迹并完成试行后,点下自动运行,机械臂便按设定的路径执行镜头。
悬停卡片,单独播放;移开后继续顺序播放。
让镜头的想法,在真实的现场发生。
从产品的轮廓、材质到细节,为一个镜头安排运动。通过画面找构图,用节点调整顺序,让创作思路直接落在工作台上。
已经拥有机械臂,希望找到更直观的拍摄操作方式。通过图形化界面演示操控、打点与轨迹,让摄影团队看懂设备能怎样参与创作。
从设备适配到实际操作,先确认它怎样融入你的拍摄工作流。
当前项目基于 Windows,围绕 Dobot / Nova5 接口与模型开发。具体适配需结合机械臂型号、固件和相机配置确认。
带上机械臂与相机型号、现有操控设备,以及你希望完成的运动或拍摄参考。
围绕一个镜头,了解手柄操控、点位记录、节点编排,以及虚拟机械臂和轨迹视图。
目前以产品演示为主,暂未开放公开下载与试用。
目前以预约产品演示为主,暂未开放公开下载和试用。
虚拟机械臂与轨迹视图帮助理解空间关系。新增的时间线配时预览目前未接入真机执行,实际设备运行使用独立控制流程。
带上你的设备信息,和一个想拍的镜头。
一起看看 WOW Vision 怎样融入你的工作流。